DRIVING DATA · VISION AI

주행 데이터·영상 기반
위험운전 이벤트 분석

  • 기존 위험운전 알고리즘 평가 및 개선
  • 주행영상 기반 이벤트 당시 도로 상황 분석
  • 센서 보정과 라이더별 베이스라인을 통한 차종·장착 조건별 차이 점검
SAME EVENT · DIFFERENT SCENE개념도 · 개발 방향 예시
사례 A 속도 센서 검지 · 급감속 VIDEO · 0 s 전방 차량 · 급정지 외부 요인 · 전방 차량 급정지→상황 설명 · 사례 기록 사례 B 속도 센서 검지 · 급감속 VIDEO · 0 s 전방 차량 · 근접 추종 차간거리 짧음 운전 행동 · 차간거리 부족→교육·코칭 항목 =같은신호
교통공학·시계열 AI · 비전 AI · 제품 엔지니어링연구 근거와 평가 조건은 본문 하단 참고
01SYNC DEMO

영상 시각에 맞춘 그래프·점수·궤적 동시 확인

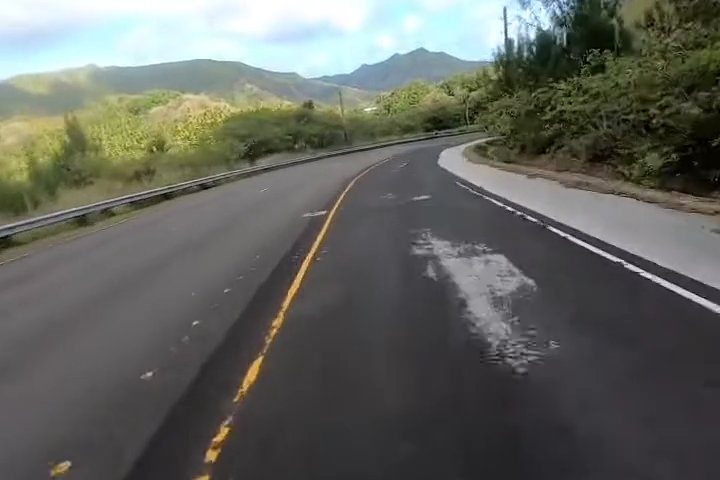
  • 실제 공개 주행영상과 시연용 합성 데이터를 같은 시간축으로 연결한 예시
  • 영상 재생 시각에 따른 그래프와 주행 궤적 갱신
영상 준비 중실사 참고 영상 2초 · 그래프·점수·지도는 합성 예시
INPUT · 공개 참고 영상01

주행영상·주행 데이터

시연 영상 마지막 장면실사 참고 영상 · 해외 주행 사례00:00.00

특정 고객사의 촬영 데이터가 아닌 공개 참고 영상

시연 장면곡선 구간 진입
재생 길이2.00초 · 반복 재생
연결 기준영상 시각과 그래프·지도 동기화
ANALYZE · 합성 주행 데이터02

주행 특성 분석

주행 속도 · 합성 예시42.0km/h
443601.02.0 s
횡방향 가속도 · 합성 예시0.30m/s²
3.0001.02.0 s
보정 전 예시보정 후 예시
  • 선회 장면에 맞춰 구성한 합성 데이터
  • 영상에서 측정하거나 추정한 값과 구분되는 시연용 자료
APPLY · 화면 구성 예시03

안전점수·주행 궤적

예시 안전점수
94.0 / 100
주행 기록 갱신산식 미적용 · 화면 시연
주행 궤적 · 가상 지도0.0 m
도로 A도로 B
  • 실제 운전자 평가가 아닌 예시 점수와 이동거리
  • 실제 GPS 위치와 무관한 개념도 형태의 지도
0.00 / 2.00 s

시연 안내 실제 촬영 영상과 합성 주행 데이터를 같은 시간축으로 재생하는 시연 화면 실제 데이터 분석·보정 성능이나 안전점수 산식 구현 결과와 구분되는 예시

영상: Roderick Houston, Motorcycle ride around Guam · CC BY 3.0 · 원본 60–62초 구간 발췌 및 화면 비율 조정 Commons의 라이선스 표기를 기준으로 사용, 외부 공개 전 원출처 라이선스 재확인 필요

02SERVICE SCOPE

기존 안전 기능의 오류 원인과 개선 방향 확인

  • 현재 운영 기능과 주행 데이터에서 개선할 지점 확인
  • 검출 성능 확인 → 오류 원인 분석 → 개선 전후 비교
1

기존 검출 알고리즘의 성능 평가·개선

  • 검출 결과와 실제 주행 장면을 대조한 오탐·누락 확인 및 성능 평가
  • 오탐·누락 발생 조건 분석 및 알림·점수·교육 등 활용 목적에 따른 판정 기준 검토
결과물영상 기반 평가 데이터셋위험행동별 성능 평가서오탐·누락 사례집개선 전후 비교 결과
EVALUATION MATRIX개념도
검토할 이벤트 영상 판독 · 위험 상황 있음위험 상황 없음 센서 검출 O검출 X 정탐오탐누락정상 주행
검출 결과와 영상 판독을 대조한 정탐·오탐·누락 분류 · 개념도
적용 상황·분석 절차
검토가 필요한 경우
  • 새 알고리즘·버전 적용 전 성능 비교
  • 실제 사례 기반 안전점수·알림 결과 설명
  • 노면 충격·장착 편차·경계값 등 오류 원인 구분
진행 절차
  1. 표본 설계위험행동 유형·차종·시간대별 검출 이벤트와 미검출 구간 추출
  2. 교차 판독주행영상과 센서 기록의 독립 판독 및 불일치 사례 재확인
  3. 성능 측정위험행동별 정밀도·재현율 및 조건별 차이 계산
  4. 원인 분석오탐·누락 원인 분류 및 센서 보정·필터·판정 기준 조정안 설정
  5. 개선·재평가개선 과정에 사용하지 않은 평가 표본을 통한 전후 성능 비교
2

주행영상 장면 분석과 이벤트 해석

  • 급제동·급회전 등 이벤트 전후 영상의 차량·보행자·교차로 및 도로 상황 분석
  • 주행궤적·속도·가속도와 같은 시간축에서 확인하고 운영자 검토·교육용 장면 선별
결과물이벤트별 영상 구간상황 요약 데이터운영 화면 연동용 데이터라이더 교육 리포트

샘플 영상 기반 얼굴·번호판 비식별화, 이벤트 구간 보관 범위, 카메라 화각 및 영상 품질의 사전 확인

EVENT → VIDEO → CAUSE개념도
  1. 1
    이벤트 전후 구간만 추출
    저장·전송 부담 감소
  2. 2
    센서 데이터와 영상 시각 맞춤
    동일 시점 비교
  3. 3
    차량·보행자 인식과 추적
    상황 지표 계산
  4. 4
    원인 3분류
    이벤트 카드로 정리
적용 상황·분석 절차
검토가 필요한 경우
  • 이벤트 발생 당시 외부 요인과 운전 행동 구분
  • 라이더별 실제 사례 기반 교육·코칭 자료 구성
  • 반복 이벤트 발생 장소와 공통 상황 분석
진행 절차
  1. 구간 추출전체 영상에서 이벤트 전후 구간만 추출해 저장·전송 범위 축소
  2. 시간 정렬센서 데이터와 영상의 시각 동기화를 통한 동일 시점 상황 확인
  3. 객체·상황 분석차량·보행자 인식 및 전방 차량 감속·보행자 진입·교차로 접근 등의 분류
  4. 결과 구성이벤트 카드·운영자 검토 화면·교육 리포트용 요약 구성
3

센서 장착 방향 정렬과 라이더별 주행 기준 설정

  • 가속도·각속도를 차량 좌표계로 정렬해 장착 방향 차이 완화
  • 직진·정속 주행 구간의 라이더별 기준값 설정 및 기준값 대비 위험행동·점수 차이 비교
결과물센서 보정 모듈라이더별 베이스라인 프로파일적용 전후 점수 비교차종·장착 조건별 점검 결과
CALIBRATION · BASELINE개념도
  1. 1
    정차 중 데이터 추출
    센서 노이즈 보정
  2. 2
    주행 데이터로 단말 자세 추정
    남은 오정렬 보정
  3. 3
    직진·정속 주행 구간 추출
    라이더별 베이스라인 설정
  4. 4
    베이스라인 대비 위험행동 판정
    라이더 간 비교
적용 상황·분석 절차
검토가 필요한 경우
  • 단말 재장착·차량 교체 후 점수 변화 점검
  • 차종·배기량·장착 조건이 다른 주행 간 비교
  • 기존 알고리즘의 입력 데이터 품질 점검
진행 절차
  1. 정차 구간 추출정차 중 센서 데이터 기반 노이즈·편향 점검
  2. 단말 자세 추정주행 데이터 기반 단말 자세 추정 및 센서축의 차량 기준축 정렬
  3. 베이스라인 설정직진·정속 주행 구간의 라이더별 기준 프로파일 구성
  4. 판정·비교보정·베이스라인 적용 전후 이벤트와 점수 분포 비교
03DATA INPUT

보유 데이터에 맞춰 첫 분석 과제 선정

  • 분석 목적에 따른 입력 데이터 선택
  • 현재 수집 데이터·확인 대상 기능·서비스 적용 방식 정리 후 필요한 표본과 결과물 제안
데이터 유형입력·확인 항목분석·결과물
IMU·GPS 주행 데이터3축 가속도·각속도, 위치, 속도, 방위각, 시간정보데이터 품질 점검, 센서 보정, 주행 패턴 분석, 도로 링크 분석
검출 이벤트·점수 이력이벤트 유형, 발생 시각, 판정값, 점수·등급 변화정밀도·재현율 평가, 오탐·누락 분석, 점수체계 민감도 점검
주행영상촬영 방향·화각, 프레임 시각, 저장 방식, 센서와의 동기화 여부이벤트 구간 추출, 차량·보행자·도로 상황 분석, 판독 자료 구성
차량·단말 조건차종, 단말 장착 위치, 재장착·교체 이력, 수집 주기장착 편차·차종별 영향 확인, 보정 적용 전후 비교
운영·교육 이력알림·교육 시점, 지사·노선, 주행량, 시간대·강수 조건운행환경을 반영한 라이더 비교, 교육·알림 전후 변화 분석
  • 샘플 데이터의 시간축·누락률·영상 품질 사전 확인
  • 세부 분석 범위와 저장·비식별화 방식 협의
ANALYSIS PIPELINEIMU + GPS
01
일관된 데이터데이터 품질 점검 · IMU 장착 영향 보정
02
주행 패턴 해석계층적 이상검지 · 동역학 특성 분석
03
안전관리의 근거라이더 위험지표 · 도로 링크별 공간분석

2026년 박사학위 연구의 분석 구조를 요약한 개념도

04TEAM

연구하는 사람이 직접 만들고, 끝까지 책임집니다.

RideScore를 연구하고 만든 아텔라 랩스 팀입니다.

구예서 공학박사

구예서, 공학박사

AI 리서처 · 시계열·모빌리티 분석

IF 6.0+1저자 SCI · Accident Analysis & Prevention
  • 한양대학교 교통·물류공학 박사
  • 시계열 이상 탐지 (Transformer·LSTM-AE)
  • 국책 R&D · Lv.4 자율주행 운전능력 평가

RideScore 담당위험행동 정의·검출 성능 평가, 센서 보정·안전점수 검증

Time-Series AIMobility · V2XVissim · GIS
이응빈 공학박사

이응빈, 공학박사

AI 리서치 총괄

CVPR · ECCV · ICCV논문 게재 · 공식 리뷰어
  • 연세대학교 전기전자공학 박사
  • 前 HOMI AI 공동창업 CTO · 브릿지 디퓨전모델 상용화
  • 누적 30억+ 투자·정부 R&D 유치

RideScore 담당주행영상 객체·장면 분석, 이벤트 해석·영상 기반 지표 개발

Generative AISatellite · SARCES 2026 Innovation Awards Judge
이준영

이준영

엔지니어링 총괄

20+기업 IT 컨설팅·제작 프로젝트
  • 前 큐피스트 CTO 글램 - 라이브 시스템 설계 DAU 12만 달성
  • 前 하이퍼커넥트 아자르 팀 2개 리드: SSR 최적화 10초 -> 2초 및 신고 시스템 설계 200/TPS
  • 前 스파크랩스 개발 멘토

RideScore 담당분석 기능·API 개발, 서비스 화면·시스템 연동

Backend · InfraDevOps · AWSTeam Building
10+SCI·최상위 학회 논문
2건출원 특허
6+국책 R&D 과제 수행
9+연구·협업 기관

연구 논문 · Gu et al.(2025), Accident Analysis & Prevention 211, 107871 · DOI 10.1016/j.aap.2024.107871

논문·연구 근거

JOURNAL ARTICLE · 2025

Riding safety Evaluation of food delivery motor scooters based on Associating Sensor-based riding behavior and road traffic characteristics

Yeseo Gu, Eunsol Cho, Cheol Oh, Gunwoo Lee
Accident Analysis & Prevention, 211, 107871 (2025)

doi.org/10.1016/j.aap.2024.107871 ↗
DOCTORAL DISSERTATION · 2026

이륜차 주행 안전성 분석을 위한 IMU 보정 기반 계층적 이상 검지 프레임워크

구예서 · 한양대학교 대학원 · 2026년 8월
An IMU Calibration-based Hierarchical Anomaly Detection Framework for Powered Two-wheeler Riding Safety Analysis

데이터·실험 결과: 본문 pp.23–31, 60–62, 88, 93, 117, 119

05RESEARCH DATA

실제 배달 주행과 통제실험 데이터

2026년 박사학위 연구에 활용한 실제 도로 수집 주행 데이터와 정해진 주행 시나리오를 반복한 통제실험 데이터

29명
실주행 분석 라이더
30명 모집, 최종 분석 대상
7,488.5h
총 주행 시간
NRS 데이터 집계
20Hz
IMU 수집 주기
GPS 5 Hz
실주행 데이터경기도 안산시 배달 이륜차 · 2022년 8월 30일~11월 말
17,276개 세그먼트 · 134,793,864행
수집 항목3축 가속도·3축 각속도, GPS 위치·속도·방위각·시간정보
통제실험연천 SOC 실증연구센터 · Honda PCX 125cc
핸들·배달통·안장에 장비 장착, 급가감속·회전·진로변경 등 시나리오 반복
데이터 분할라이더 단위로 학습 23명 · 검증 3명 · 평가 3명 분리
  • 출처: 구예서(2026), 박사학위논문 제3장, 본문 pp.23–31의 연구 자료
  • 안전보건공단(2022) 연구에서 수집한 데이터·장비를 활용한 박사학위 연구 기준
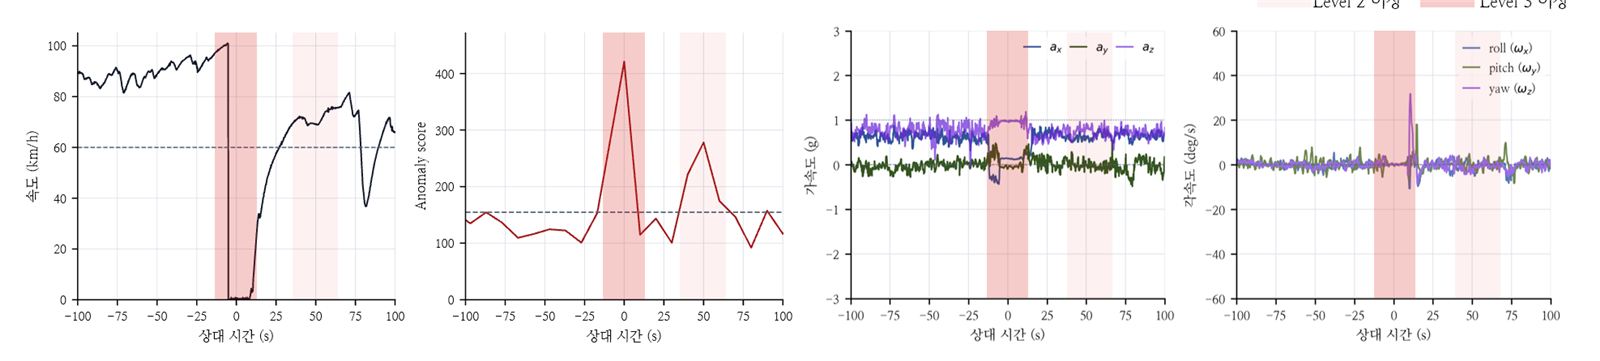
실주행 사례의 시간에 따른 이상 점수, 가속도, 각속도 변화. 붉은 음영은 검지 구간
실주행 구간의 속도·이상 점수·3축 가속도·각속도 원본 도표 · 급감속 구간 Level 3, 재가속 구간 Level 2 · 구예서(2026), 그림 33, 본문 p.93
06ANALYSIS METHOD

센서 방향 정렬부터 이상 주행·도로 구간 탐색까지

  • 가속도·각속도를 차량 기준으로 정렬하고 데이터 오류·주행 패턴·실제 거동을 단계별 확인
  • 단계 선택 시 해당 부분 강조

A. 장착 방향 차이를 줄이는 센서 입력 정렬

2-PHASE · 1D-CNN + Bi-LSTM
MODEL PIPELINE
PHASE 1 · 통제실험 사전학습 PHASE 2 · 실주행 자기지도 학습 정답 회전과 비교 동역학 제약으로 보정 통제실험 · 가상 회전 증강임의 3차원 회전 → 정답 R IMU 윈도우가속도·각속도 6축 1D-CNN특징 추출 Bi-LSTM시계열 학습 회전 행렬윈도우별 R̂ 차량 좌표계보정된 시계열 실주행 데이터 (NRS)중력 정렬 · 주행 방향 · 시간 안정성
연구 구조 요약도
IMU 시계열의 합성곱 특징 추출6축 입력 · 시간축 합성곱 · 최대 풀링InputT = 50 · N = 6Conv1합성곱 · kernel size = 5Conv2합성곱 · kernel size = 3Max-Pooling시간축 최대값 선택Output특징 표현aₓaᵧa_zωₓωᵧω_z⋮입력 채널: 3축 가속도(aₓ, aᵧ, a_z) + 3축 각속도(ωₓ, ωᵧ, ω_z)

IMU 센서 오정렬 보정 모델 아키텍처, 박사학위논문 제4장

B. 데이터 오류와 이상 주행 구간의 단계별 확인

L1 QUALITY → L2 PATTERN → L3 DYNAMICS
DETECTION LEVEL
Level 1 · 데이터 품질 점검 요약도입력 · 보정된 IMU + GPS 시계열 윈도우9개 품질 규칙센서 및 데이터 품질 관리시계열 윈도우axayazωxωyωzvlon, lat시간 t주황 · 이상 후보 예시메타데이터라이더 ID윈도우 IDStart timeEnd time#규칙명설명1결측NaN·Inf 등 비유효값 확인2GPS 좌표 이상치GPS 좌표 유효성3invalid heading방위각 범위4동일 row 반복반복 레코드5ax, ay 이상치가속도 성분 범위6az 이상치수직축 가속도 범위73축 각속도 이상치각속도 범위8속도 이상치속도 범위9acc 이상치속도 변화 범위센서별 데이터 품질 마스크 · 개념도정상 0이상 1AB⋮CDaxayazωxωyωz품질 상태 표시 방식 · 개념도
Level 1 요약: 위험운전 판단 전 센서 장착·수집 상태 점검을 위한 품질 이상 기준

C. 라이더별 지표와 도로 점검 후보

RRIw · GWR
  • 주행시간·시간대·강수 조건을 고려한 라이더별 위험운전 지표(RRIw) 구성
  • 도로 구간별 이상 점수와 도로·교통 조건의 공간적 관계 분석
  • 2026년 박사학위 연구의 방법론 개요(본문 pp.42–84)
  • 분석 목적과 데이터 구성에 따른 모델 세부 설계·적용 방식 협의
07RESEARCH RESULTS

연구에서 확인한 센서 정렬·검지·도로 분석 결과

  • 2026년 박사학위논문의 실험 결과와 평가 조건
  • 센서 정렬 효과, 통제실험의 검지 반응, 도로환경 분석 모형의 적합도

01. 장착 방향 보정 후 센서 기준축 정렬

IMU CALIBRATION · NRS
AXIS ALIGNMENT실제 각도 비율
Z 차량 X 차량 g 중력 Z′ 센서X′ 센서
7.65°
중력 정렬 오차 · 보정 전
  • 줄무늬는 보정 전, 파란 막대는 보정 후 값
  • 표시된 값 모두 낮을수록 양호
중력 정렬 오차−74.0%
보정 후 1.992°보정 전 7.652°
3축 편향 L1 합−66.1%
보정 후 0.062 g보정 전 0.183 g
직진 구간 속도 오차 (MAE)−45.0%
보정 후 8.30 km/h보정 전 15.09 km/h
학습·평가 이상 점수 분포 차이 (KL)−29.5%
보정 후 0.1060보정 전 0.1503
  • 왼쪽 개념도의 각도에 NRS 평균 중력 정렬 오차(7.652° → 1.992°)의 실제 비율 적용
  • 본문 pp.60–62 표 13(보정 지표), p.95(KL divergence)의 수치 근거
INPUT CONSISTENCY

장착 방향의 차이를 줄이는 모델 입력 정렬

이상 점수 분포 차이 · KL divergence0.1503 → 0.1060
  • 단말 장착 방향이 달라도 가속도·각속도를 차량 기준축으로 정렬
  • 주행 패턴 비교에 앞서 모델 입력의 좌표 기준을 일치시키는 전처리
  • 동일 모델·데이터 분할에서 보정 후 학습·평가 데이터의 이상 점수 분포 차이 감소

KL divergence 약 29.5% 감소 · 좌표계 보정 여부만 바꾼 비교 · 구예서(2026), 본문 p.95–96, 그림 34

보정 전학습·평가 데이터의 이상 점수 분포
그림 34 (a) 보정 전 학습 및 평가 데이터의 이상 점수 분포원본 그림의 픽셀 기하를 추적한 그래픽 재구성. 원자료로 재계산하지 않았으며 점별 원시 수치나 분포 값을 새로 만들지 않았다. 로그 x축, 원본의 별도 y축 눈금, 학습 히스토그램 채움, 평가 계단 윤곽선과 임계값을 표시한다.0.00.51.01.52.010⁻⁷10⁻⁶10⁻⁵10⁻⁴10⁻³이상 점수 (log scale)확률밀도 (×10⁶)학습 데이터평가 데이터임계값
보정 후학습·평가 데이터의 이상 점수 분포
그림 34 (b) 보정 후 학습 및 평가 데이터의 이상 점수 분포원본 그림의 픽셀 기하를 추적한 그래픽 재구성. 원자료로 재계산하지 않았으며 점별 원시 수치나 분포 값을 새로 만들지 않았다. 로그 x축, 원본의 별도 y축 눈금, 학습 히스토그램 채움, 평가 계단 윤곽선과 임계값을 표시한다.0.00.20.40.60.81.010⁻⁷10⁻⁶10⁻⁵10⁻⁴10⁻³이상 점수 (log scale)확률밀도 (×10⁶)학습 데이터평가 데이터임계값

두 도표의 세로축 범위 차이 · 분포 형태 기준 비교 · 원본 도표 형상 재구성, 원자료 재산출 아님

02. 통제실험의 주행 패턴 검지

CONTROLLED SCENARIOS
0.73 F1

안장 장착 센서의 1,289개 데이터 구간에서 통제실험 시나리오와 검지 결과 비교

재현율0.88
정밀도0.63
  • 본문 p.88, 표 20; NRS 학습 분포 상위 5% 기준 적용
  • 통제실험에서 정의한 주행 시나리오의 검지 성능 F1 0.73

03. 도로 점검 후보 구간 탐색

SPATIAL ANALYSIS
0.558 Adj. R²
  • 1,533개 도로 구간에서 이상 점수와 도로·교통 조건의 공간적 관계 확인
  • 도로·교통 조건의 공간적 관계를 설명한 GWR 모형 적합도 0.558, OLS 0.161 대비 높음

분석 대상 링크에서 산출한 공간모형 적합도

-0.4 -0.2 0.0 0.2 0.4 표준화 예측값
도로 링크별 GWR 표준화 예측값 · 구예서(2026), 본문 p.119, 그림 41(a) · 고해상도 지도 레이어와 벡터 글자의 원본 SVG
  • 본문 p.117, 표 30의 OLS·GWR 적합도 비교
  • 도로·교통 조건을 반영한 상대적 위험 예측값 기반의 점검 후보 지도

연구 활용 범위: 주행 데이터 기반 관리 필요 구간·조건 선별 및 라이더 피드백·도로 현장 점검의 근거

08SERVICE APPLICATION

고객 업무에 맞춘 분석 결과물

연구진의 분석 방법에 기반한 데이터·업무별 검증 및 개발 과제 구성

단말·관제기업

센서 장착 조건·데이터 품질 영향 점검 및 위험행동 검출 성능·안전점수 산정 체계 평가

결과물 · 보정 비교평가 / 오탐·누락 분석 / 점수체계 검증

플랫폼·렌털 운영사

주행량·운행환경을 고려한 라이더 비교 및 반복 위험행동·교육·알림 전후 변화 분석

결과물 · 라이더·지사별 리포트 / 교육 사례 / 운영 지표

공공·도로관리기관

도로 링크별 위험행동과 환경 특성의 관계 분석을 통한 현장 점검·안전사업 대상 구간 선정 지원

결과물 · 위험 후보 지도 / 구간별 분석 / 정책·사업 평가

운행 조건별 위험지표 비교

시간대·강수 상태별 RRIw · 원문 그림 39의 표시 수치 재구성출근 첨두21.617.517.5–주간 비첨두20.815.219.029.6퇴근 첨두18.616.817.535.9야간24.719.323.425.2비 없음약한 강수중간 강수강한 강수강수 상태 (mm/h 단계)400– : 원문 미표기 셀
시간대·강수 여부별 위험운전 지표 비교 · 구예서(2026), 그림 39, 본문 p.109 · 원문 표시 수치 기반 SVG 재구성

라이더 교육 리포트 예시

라이더 주간 리포트예시 구성 주차별 위험운전 지표 변화1주6주 대표 영상 사례주의개선 반복 상황교차로 진입 급감속급회전급가속 다음 주 피드백 · 교차로 진입 전 속도 관리
라이더 교육 리포트의 가상 구성 · 선 모양과 항목은 설명용 예시
09VISION AI EXTENSION
확장 가능한 분석

주행영상으로 급제동 순간의 주변 상황 확인

  • IMU·GPS 검출 이벤트와 카메라 영상 연결을 통한 주변 차량·보행자·도로 상황 분석
  • 아텔라의 시계열 분석과 비전 AI 역량을 결합한 후속 기능 개발 방향
01 / ALIGN

이벤트와 영상 연결

시간정보 동기화를 통한 급제동·급회전 전후 영상 구간과 주행궤적의 동시 확인

02 / REVIEW

장면 분석·판독 지원

객체·상황 분류 및 검토 장면 선별을 통한 사람의 판독·정답 데이터 구성 지원

03 / APPLY

성능 평가·피드백

영상 판독 결과와 검출 이벤트 대조를 통한 오탐·누락 평가 및 실제 사례 기반 피드백

제안 결과물   영상 기반 평가 데이터셋 · 이벤트 상황 설명 · 검출 성능 평가서 · 라이더 교육 리포트

  • 카메라 구성·영상 품질·시간 동기화 가능 범위 확인을 통한 과제 설계
  • 현재 연구를 바탕으로 제안하는 협력 개발 방향
APPROACH · TIME MARGIN개념도
VIDEO 인식 박스 크기 변화→ 전방 차량 접근 속도 충돌까지 남은 시간 (추정) 짧아질수록 위험 빠른 접근
30-MINUTE REVIEW

현재 기능과 데이터로 시작하는 30분 상담

  • 현재 운영 기능과 보유 데이터 확인 및 우선 평가·분석 과제의 공동 선정
  • 진단 후 필요한 표본·결과물·다음 일정 정리
notte@atela.ai ↗

아텔라 주식회사 CAIO 구예서 · 공학박사
www.atelalabs.com

00–05
목표 확인개선 대상 기능과 활용 장면 확인
05–15
데이터 구성 확인주행 데이터·영상·이벤트·점수 이력의 범위 확인
15–25
우선 과제 선정성능 평가·영상 분석·센서 보정 중 우선 검토 과제 선정
25–30
다음 일정샘플 확인 및 분석 제안 일정 합의

함께 논의할 질문

  1. 주행 데이터의 향후 활용 희망 분야
  2. 현재 기능에서 추가로 필요한 부분
  3. AI 파트너에게 우선 맡기고 싶은 과제
  • 정리된 답변 없이도 가능한 상담
  • 원하는 기능과 활용 방안에 관한 자유로운 의견
5분목표 확인
10분데이터·서비스 현황
10분고도화 과제 선정
5분다음 단계
↑ TOP
실주행 원본 도표 확대